Завершился квалификационный этап КОЗ №3 «Навигация» технологического конкурса НТИ Up Great «Автономный поиск». Организаторами конкурса выступают Фонд НТИ и добровольческий поисково-спасательный отряд «ЛизаАлерт». Партнером конкурса является один из крупнейших операторов сотовой связи Билайн. По итогам испытаний в финал вышли четыре команды: ЛИБС и Дронкам из Москвы, ОКО из Ленинградской области и Аэронав из Курска.
Участники разрабатывают системы автономной навигации, позволяющие беспилотному воздушному судну выполнять маршрутное задание без использования ГНСС для первичной навигации и без внешней корректировки навигационного решения оператором. Все данные о движении и положении БВС должны обрабатываться непосредственно на борту.
Навигация без внешних подсказок
Современные беспилотные авиационные системы, как правило, используют сигналы глобальных навигационных спутниковых систем для определения координат, прохождения маршрута и возвращения в точку старта. Однако спутниковый сигнал может быть недоступен, подавлен или искажен. Сбои спутниковой навигации заметны и на земле — по работе автомобильных навигаторов вблизи крупных городов; в воздухе последствия оказываются серьезнее.
При отсутствии сигнала беспилотник перестает понимать свое точное местоположение. При подмене координат последствия могут быть еще серьезнее: аппарат может определить свою высоту как километр или десять километров, хотя на эту высоту не поднимался, начать резкое снижение, а затем перемещаться в произвольном направлении, пытаясь компенсировать несуществующий снос ветром. Подменный сигнал при этом способен меняться динамически, за считаные секунды.
КОЗ №3 направлен на создание альтернативного навигационного контура, который позволит БВС самостоятельно ориентироваться на местности, проходить заданный маршрут и возвращаться к месту старта без использования ГНСС. При этом двусторонняя связь с наземной станцией управления сохраняется на протяжении всей попытки: с нее должна передаваться аварийная команда прекращения полета. Однако корректировать навигационное решение или маршрут после перехода в автоматический режим оператор не может.
Для определения своего положения участники используют разрешенные бортовые средства: оптические камеры, инерциальные датчики, барометры, тепловизоры, лидары и вычислительные модули. Конкретную архитектуру системы каждая команда выбирает самостоятельно.
Технология для поиска людей
Одна из ключевых областей применения автономной навигации — поисково-спасательные работы.
Беспилотник способен быстро провести площадную съемку открытой территории, после чего полученные изображения могут быть проанализированы операторами или алгоритмами компьютерного зрения. При обнаружении человека система должна не только зафиксировать его на изображении, но и определить точное местоположение, чтобы координатор поиска мог направить туда наземную группу.
По оценке Евгения Герасимова, руководителя направления беспилотной авиации в добровольческом поисково-спасательном отряде «ЛизаАлерт», обследование участка площадью 0,25 квадратного километра — квадрата размером 500 на 500 метров — занимает у беспилотника около 12 минут. Пешей группе на проверку такого же участка может потребоваться более десяти часов, а на заболоченной или заросшей территории — еще больше.
Без надежного навигационного контура беспилотник не может выполнить автоматическую площадную съемку по заранее построенному маршруту. Даже если оператор обнаружит человека во время ручного полета, определить точные координаты находки будет значительно сложнее.
Проблема особенно актуальна в условиях нестабильного или подавленного спутникового сигнала. Сегодня это существенно ограничивает возможности беспилотного направления поисково-спасательных отрядов. Разработка навигации, устойчивой к таким условиям, позволит продолжать обследование территории и сокращать время, необходимое для выхода спасателей к найденному человеку.
По словам председателя добровольческого поисково-спасательного отряда «ЛизаАлерт» Григория Сергеева, на большей части территории страны отряд сегодня не может применять технологию сплошной аэрофотосъемки с последующей обработкой снимков нейросетью, отработанную в рамках предыдущего конкурса «Экстренный поиск». Съемка теряет практический смысл, если неизвестны координаты каждого кадра, а запуск аппарата по заданному маршруту в автоматическом режиме невозможен. В таких условиях остается ручное управление беспилотником с тепловизором — по оценке Сергеева, это около десятой части прежних возможностей направления.
Потеря этих возможностей напрямую влияет на сроки поиска. В одном из недавних выездов отряд искал пожилого мужчину с нарушением слуха на территории, которую беспилотник мог бы обследовать в первые сутки. Мужчину обнаружили с вертолета только на третьи сутки, живым.
При этом возможности беспилотной авиации ограничены: аппараты не видят сквозь плотные кроны деревьев, сложности возникают в горной местности, на больших высотах и при сильном ветре. Основная зона применения — открытые территории: поля, болота, буреломы и другие участки, которые можно осмотреть сверху.
Масштаб поисковых работ показывает недавняя операция в Ульяновской области: шестнадцатилетняя девочка пропала утром 10 августа и была найдена живой 13 августа. За четыре дня в штабе зарегистрировались 620 человек — добровольцы «ЛизаАлерт» из Ульяновской и Самарской областей, сотрудники полиции и МЧС, водолазы, курсанты, военнослужащие и местные жители; 84 поисковые группы закрыли 87 задач, общий километраж составил 424 километра. В работе использовались пешие группы, автомобильные экипажи, внедорожники и беспилотник с тепловизором.
Как проходили полевые испытания
Квалификационная летная демонстрация проводилась в формате одного зачетного полета в рамках 90-минутного слота. На финальном этапе задание масштабируется: серия не менее чем из трех полетных заданий, полигон разделен на три зоны, в каждой из которых размещены мишени, а средняя протяженность маршрута составляет от трех до пяти километров.
Непосредственно перед стартом участники получали географические координаты контрольных точек. БВС должно было самостоятельно:
- взлететь и пройти от трех до пяти заданных географических точек в указанной последовательности;
- выполнять навигацию без использования ГНСС для первичного определения местоположения;
- обойтись без внешней корректировки маршрута после перехода в автоматический режим;
- приземлиться в заданной зоне.
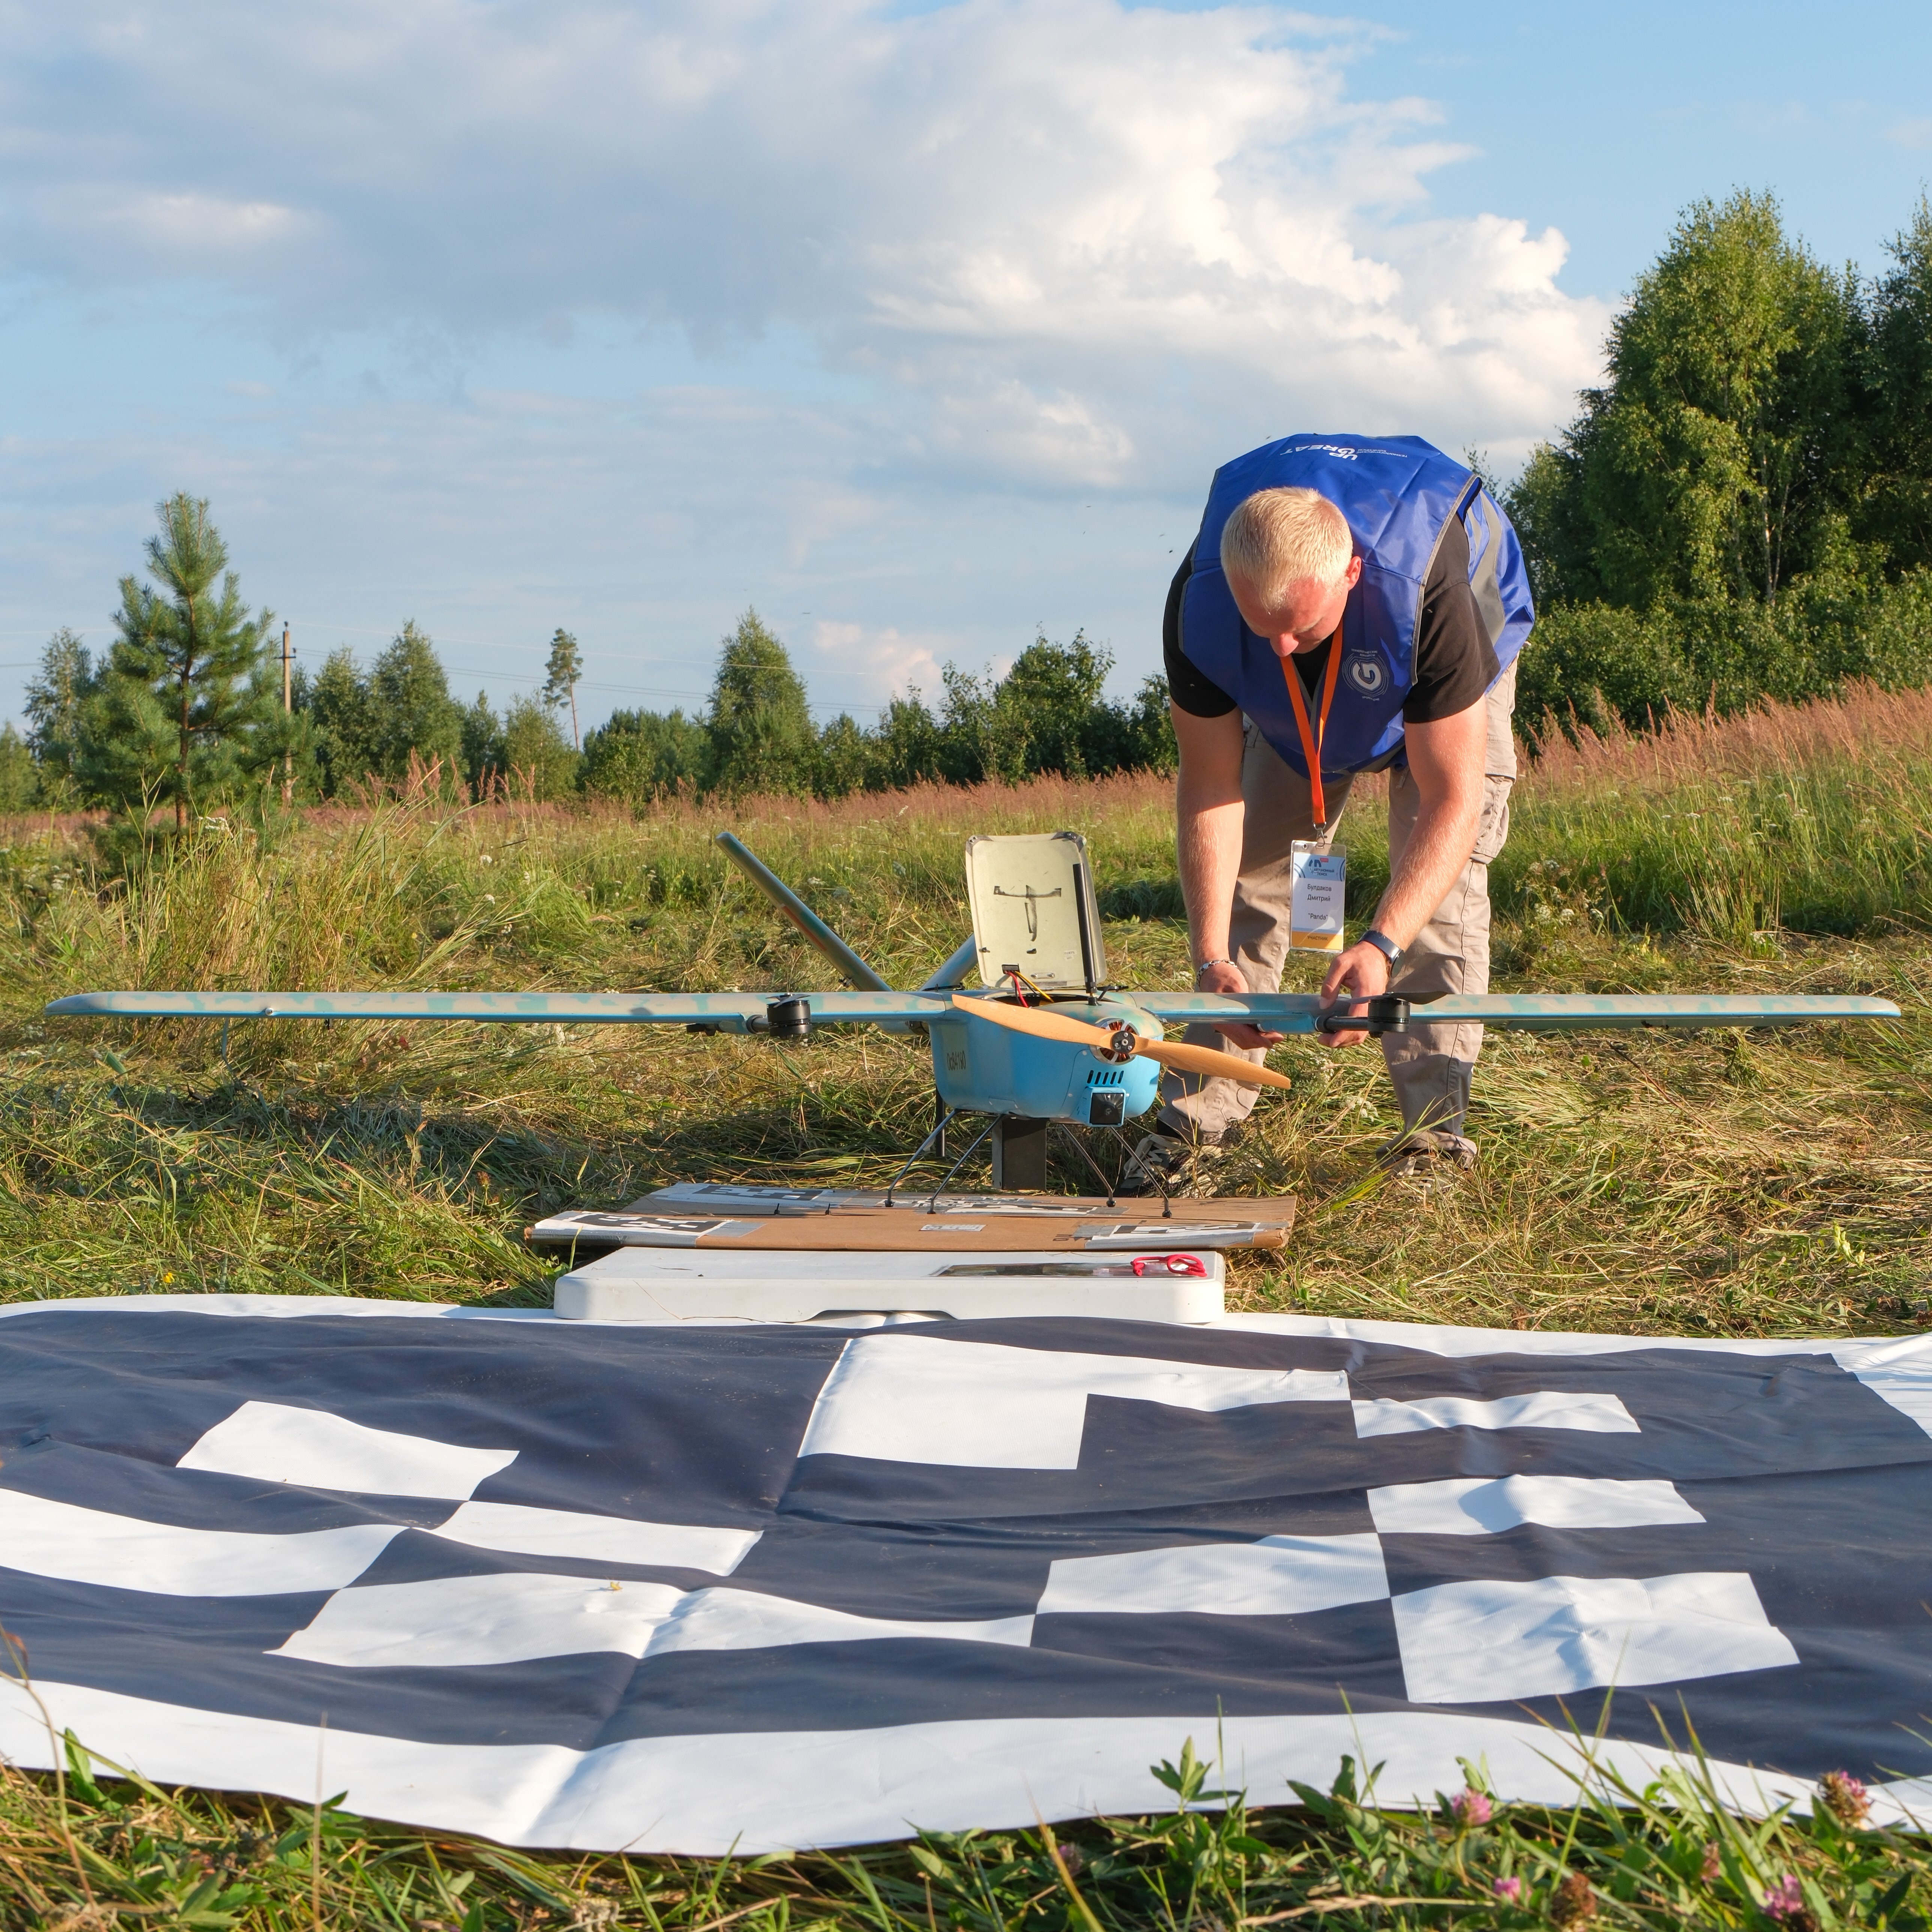
Подсказки или внешняя корректировка маршрута не допускались. Спутниковый приемник должен был быть физически или программно отключен. В зависимости от конструкции участники снимали антенну, разрывали питание приемника либо демонстрировали программную деактивацию ГНСС. На практике проверка была и визуальной: часть участников выходила на старт вообще без спутникового приемника, ограничившись компасом, у других антенна была физически отсоединена.
Судейская группа проверяла конфигурацию оборудования, видеозаписи и полетные логи. Кроме того, оценивались безопасность системы, возможность аварийного прекращения полета и поведение БВС при потере связи.
Точность выхода к координате определяется по положению мишени на снимке: смещение ее центра относительно центра кадра пересчитывается в метры на местности. Мишенями служат баннеры с нанесенными геометрическими фигурами, палатки и отдельные наземные объекты — ориентиры подбираются так, чтобы каждую точку можно было однозначно опознать на снимке. Результат засчитывается только в том случае, если команда подтверждает, что маршрут пройден с использованием альтернативного навигационного контура.
Важным фактором стала универсальность решений. Способность работать не только днем, но и ночью учитывается при определении сильнейших участников: поисково-спасательные операции не могут быть ограничены светлым временем суток.
Подходы участников
Большинство команд использовали оптическую одометрию. Камеры непрерывно фиксируют поверхность, а алгоритмы выделяют и отслеживают характерные точки изображения. На основании их перемещения система оценивает скорость, направление движения и изменение положения БВС.
Для работы ночью участники применяли тепловизоры. Отдельная команда тестировала лидарную навигацию, способную работать в темное время суток и при некоторых условиях ограниченной видимости. Лазерный луч проходит через облачность, однако рабочая высота такого решения ограничена примерно 300–500 метрами. В ходе испытаний навигационная система отработала штатно, но полет завершился повреждением аппарата при посадке. При этом оптический подход остается зависимым от качества изображения: его эффективность снижается в тумане, облаках и над водой, где системе сложно находить устойчивые визуальные ориентиры.
Одно из наиболее комплексных решений представила команда ОКО. Ее система использует вращающуюся камеру кругового обзора и нейросеть, работающую непосредственно на борту. В ходе испытаний алгоритм находил заданный визуальный ориентир — на испытаниях в этой роли выступал воздушный шар красного цвета, после чего система рассчитывала положение камеры и корректировала координаты аппарата.
Такой подход может быть расширен за счет обучения нейросети распознаванию различных объектов: вышек связи, труб, зданий, инфраструктурных сооружений и других ориентиров. В дальнейшем команда также рассматривает возможность объединения оптической, радионавигационной и лидарной систем.
Команда Аэронав использовала Android-смартфон как единый бортовой модуль. Телефон одновременно выполнял функции вычислителя и набора камер, а специально разработанное приложение обеспечивало работу навигационных алгоритмов. Такой подход потенциально позволяет снизить стоимость и упростить интеграцию системы.
На финальных испытаниях команда ЛИБС показала успешный ночной полет: БВС прошло все четыре контрольные точки, а все мишени были видны на снимках.
Требования к итоговому решению
По словам представителей поисково-спасательного отряда, приоритет отдается максимально простым, доступным по стоимости и совместимым с серийной техникой решениям. Основой становятся открытые платформы — полетные контроллеры ArduPilot и Pixhawk, под которые участники и разрабатывают свои алгоритмы: закрытые прошивки массовых коммерческих дронов не позволяют интегрировать собственную навигационную систему.
В перспективе отряду необходимы три класса аппаратов: компактный квадрокоптер с автономностью 30–50 минут для локальных задач; аппарат вертикального взлета и посадки самолетного типа с продолжительностью полета два-четыре часа, позволяющий сократить время на наземные переезды между участками поиска; а также аппарат большой продолжительности полета — свыше восьми часов, — способный дополнительно выполнять функции радиоретранслятора и обеспечивать связь и доступ в интернет для полевого штаба.
Отдельное требование — совместимость с уже имеющейся у отряда техникой и скорость развертывания. «От момента прибытия пилота на место до подъема летательного аппарата в воздух должны проходить минуты, а не часы», — отмечает председатель добровольческого поисково-спасательного отряда «ЛизаАлерт» Григорий Сергеев.
От 50 заявок до четырех финалистов
На участие в КОЗ №3 «Навигация» поступило 50 заявок. Среди заявителей были технологические компании, университетские и научные коллективы, а также независимые разработчики. Всего заявки подали 30 организаций и 20 физических лиц.
Конкурс объединил команды из разных частей страны:
- 22 команды — Москва и Московская область;
- 7 — Санкт-Петербург и Ленинградская область;
- 4 — Республика Башкортостан;
- 3 — Екатеринбург и Свердловская область;
- по 2 — Новосибирская и Курская области;
- по одной команде — Ростов-на-Дону, Томск, Республика Крым, Миасс, Красноярск, Якутск, Белгород, Владивосток, Орел и Нижний Новгород.
К квалификационному этапу были допущены 15 команд из пяти регионов:
- 7 — Москва и Московская область;
- 4 — Санкт-Петербург и Ленинградская область;
- 2 — Республика Башкортостан;
- по одной — Курская и Нижегородская области.
Среди участников квалификации были команды Дронкам, ГИТ, Wheelies, ОКО, OwlPrime, ТСР, Аэронав, Follow MAI, ЛИБС и Два кадра.
По итогам квалификационных испытаний в финал вышли:
- ЛИБС — Москва;
- Дронкам — Москва;
- ОКО — Ленинградская область;
- Аэронав — Курск.
Таким образом, общая воронка КОЗ №3 составила: 50 заявок — 15 участников квалификационного этапа — 4 финалиста.
Значительная доля заявок от физических лиц показывает, что сложная технологическая задача заинтересовала не только крупные компании и профессиональные исследовательские коллективы. В конкурс вошли независимые инженеры и команды энтузиастов. Практика конкурсов Up Great уже не раз подтверждала, что компактные команды могут становиться победителями и призерами, если создают работоспособное решение и подтверждают его характеристики в реальных испытаниях.
«Мы пробуем решить самую сложную задачу, с которой отрасль беспилотной авиации столкнулась в последние годы» — Евгений Герасимов, руководитель направления беспилотной авиации в добровольческом поисково-спасательном отряде «ЛизаАлерт»
Он подчеркнул, что технологии автономной навигации востребованы не только поисково-спасательными отрядами: с ограничениями спутниковой навигации также сталкиваются геодезисты, аграрные предприятия и другие пользователи беспилотных систем. «Начнем с поисково-спасательных работ, дальше решение будет улучшаться, и, надеюсь, подтянутся другие отрасли», — отметил Евгений Герасимов.
Григорий Сергеев отмечает, что задача решается на стыке компетенций: добровольцы формулируют требования и проверяют предложенные решения в реальных условиях, государство через Национальную технологическую инициативу задает направление разработок, а партнеры обеспечивают проведение испытаний в труднодоступной природной среде, где и проходят полевые этапы конкурса.
Результаты КОЗ №3 должны приблизить появление универсальных навигационных решений, способных работать днем и ночью, в разных погодных условиях и на разных типах беспилотных платформ. В первую очередь такие технологии смогут повысить эффективность поисково-спасательных операций, сократить время обследования территорий и помочь быстрее направлять спасателей к найденным людям.