Жюри технологического конкурса НТИ Up Great «Автономный поиск» подвело итоги конкурса отдельных заданий №3 «Навигация». Первое место и вознаграждение в 35 миллионов рублей завоевала команда ЛИБС – совместная команда Лаборатории интеллектуальных беспилотных систем МИЭМ НИУ ВШЭ и компании «Когнитива». Второе место и 25 миллионов рублей получила команда Дронкам, входящая в группу компаний «Прикладная робототехника». Обе команды из Москвы. Организаторы конкурса - Фонд НТИ и АНО «Центр поиска пропавших людей» (ЦППЛ). Заказчик конкурса - добровольческий поисково-спасательный отряд «ЛизаАлерт». Партнером конкурса выступил один из крупнейших операторов сотовой связи Билайн.
Участники конкурса разрабатывали системы автономной навигации, позволяющие беспилотному воздушному судну выполнять маршрутное задание без использования ГНСС для первичной навигации и без внешней корректировки навигационного решения оператором. Все данные о положении и движении аппарата обрабатывались непосредственно на борту. Двусторонняя связь с наземной станцией управления сохранялась на протяжении всей попытки – с нее могла передаваться аварийная команда прекращения полета, однако корректировать маршрут после перехода в автоматический режим оператор не мог.
Испытания прошли во Владимирской области. На квалификации каждая команда выполняла один зачетный автономный полет: взлет, прохождение от трех до пяти заданных географических точек в указанной последовательности и посадка в заданной зоне. Финальная полевая часть включала серию не менее чем из трех полетных заданий: полигон был разделен на три зоны с размещенными в них мишенями, средняя протяженность маршрута составляла от трех до пяти километров. Точность выхода к каждой точке определялась по положению мишени на надирном снимке и пересчитывалась в метры на местности. Полеты выполнялись днем и ночью: для поисково-спасательных задач круглосуточная работа является практической необходимостью.
Решения победителей
Навигационная система команды ЛИБС сопоставляет изображение с бортовой камеры или тепловизора с заранее загруженной на борт базой геопривязанных спутниковых снимков местности. Такая регулярная «привязка к карте» не позволяет ошибке накапливаться по мере полета, что критично на протяженных маршрутах. Решающим для команды стал ночной этап: финальный полет выполнялся при моросящем дожде и нижней границе облачности около 90 метров – на части маршрута аппарат прошел через облако и завершил задание. Средняя ошибка позиционирования по итогам всех дневных и ночных полетов составила 17,65 метра.
Для команды ЛИБС практическая апробация технологии была одной из главных целей участия в технологическом конкурсе. Благодаря технологической кооперации и бесшовной системе мер поддержки НТИ команды инженеров-разработчиков провели испытания базы данных и программного обеспечения для управления ею.
Речь идёт о базе данных интегрированной системы геоинформационных ресурсов, которая была разработана в рамках грантовой поддержки третьей волны перспективных научно-исследовательских работ Фонда НТИ по федеральному проекту «Перспективные технологии для беспилотных авиационных систем».
Именно возможность практически проверить разработку сделала технологический конкурс НТИ «Автономный поиск» хорошей площадкой — не просто для демонстрации отдельных решений, а для проверки того, как они работают вместе в условиях, максимально приближенных к реальному применению.
«Система показала устойчивую работу ночью, при моросящем дожде, низкой облачности и фактическом отсутствии визуального контроля над аппаратом на части маршрута. Для нас это гораздо более показательная проверка устойчивости решения, чем полет в идеальных погодных условиях», – отметили в команде ЛИБС.
«Я лично знаком с теми, кому однажды очень помогла работа отряда «ЛизаАлерт». К счастью, их история закончилась хорошо, люди были найдены. Трудно переоценить важность того великого дела, которым занимается отряд. Для всех наших специалистов, участвующих в конкурсе, сам факт осознания причастности к деятельности отряда стал мощным дополнительным стимулом выложиться по максимуму. Уверен, наши разработчики будут счастливы, если их результаты станут полезными в дальнейшем. Большое спасибо отряду «ЛизаАлерт» за возможность принять участие в таком интересном и нужном конкурсе», – отметил директор Московского института электроники и математики им. А.Н. Тихонова НИУ ВШЭ Дмитрий Коваленко.
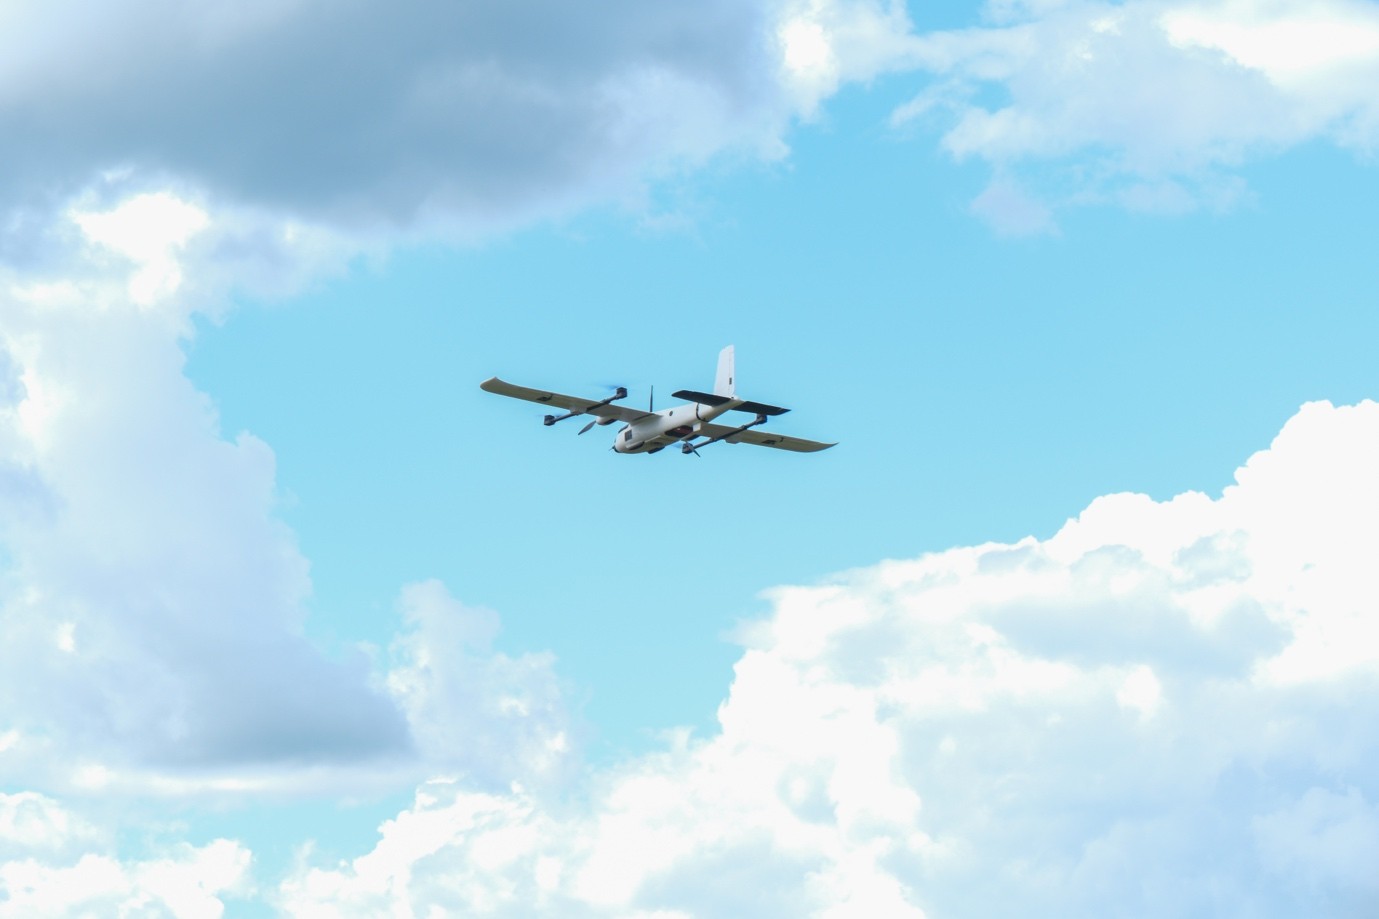
Команда Дронкам представила визуально-инерциальную навигацию с интегрированным SLAM-алгоритмом: система объединяет данные камеры, инерциальных и воздушных датчиков и магнитометра, в полете строит карту местности и локализуется по ней. Решение выполнено как компактный бортовой модуль на электронике собственной разработки и производства группы компаний – от полетного контроллера до бортового вычислителя – и может устанавливаться на разные типы аппаратов. На испытаниях команда выступала на аппарате вертикального взлета и посадки самолетного типа собственного производства и выполнила до 17 вылетов за один день – по оценке организаторов, это рекорд испытаний.
«Основное, что мы получили, – подтверждение того, что наша система способна работать в полевых условиях», – отметил представитель команды Дронкам Артем Рыгин.
«Мы пробуем решить самую сложную задачу, с которой отрасль беспилотной авиации столкнулась в последние годы», – подчеркнул руководитель направления беспилотной авиации отряда «ЛизаАлерт» Евгений Герасимов. По его словам, результаты конкурса востребованы не только в поисково-спасательных работах, но и в геодезии, сельском хозяйстве и других сферах, где беспилотным системам необходима надежная навигация без спутников.
Что дальше
Команды продолжат доводить решения до практического применения. В приоритете у победителей – упрощение развертывания и эксплуатации: система должна разворачиваться силами пилота поисково-спасательного расчета за минуты, без участия разработчиков. Основой доработки станут результаты испытаний и требования «ЛизаАлерт» к применению беспилотников на поисках. В конкурсе эти требования представили эксперты ЦППЛ - специалисты, которые также участвуют в работе отряда.
Справка о конкурсе
Конкурс отдельных задач №3 «Навигация» проводится в рамках технологического конкурса НТИ Up Great «Автономный поиск». Задача участников – создание системы автономной навигации для беспилотного воздушного судна, работающей без использования ГНСС для первичной навигации. Всего на конкурс поступило 50 заявок: 30 от организаций и 20 от физических лиц. К квалификационному этапу были допущены 15 команд из пяти регионов, в финал вышли четыре команды: ЛИБС и Дронкам (Москва), ОКО (Ленинградская область) и Аэронав (Курск).